Что такое Основание
ТРЭК.Основание строит из данных открытой карты (OSM) точную функциональную модель (HD Map) улично-дорожной сети (УДС). В исходных данных OSM есть осевая геометрия улиц, но полосность заполнена фрагментарно, а связность полос и конфликты в узлах не описаны.
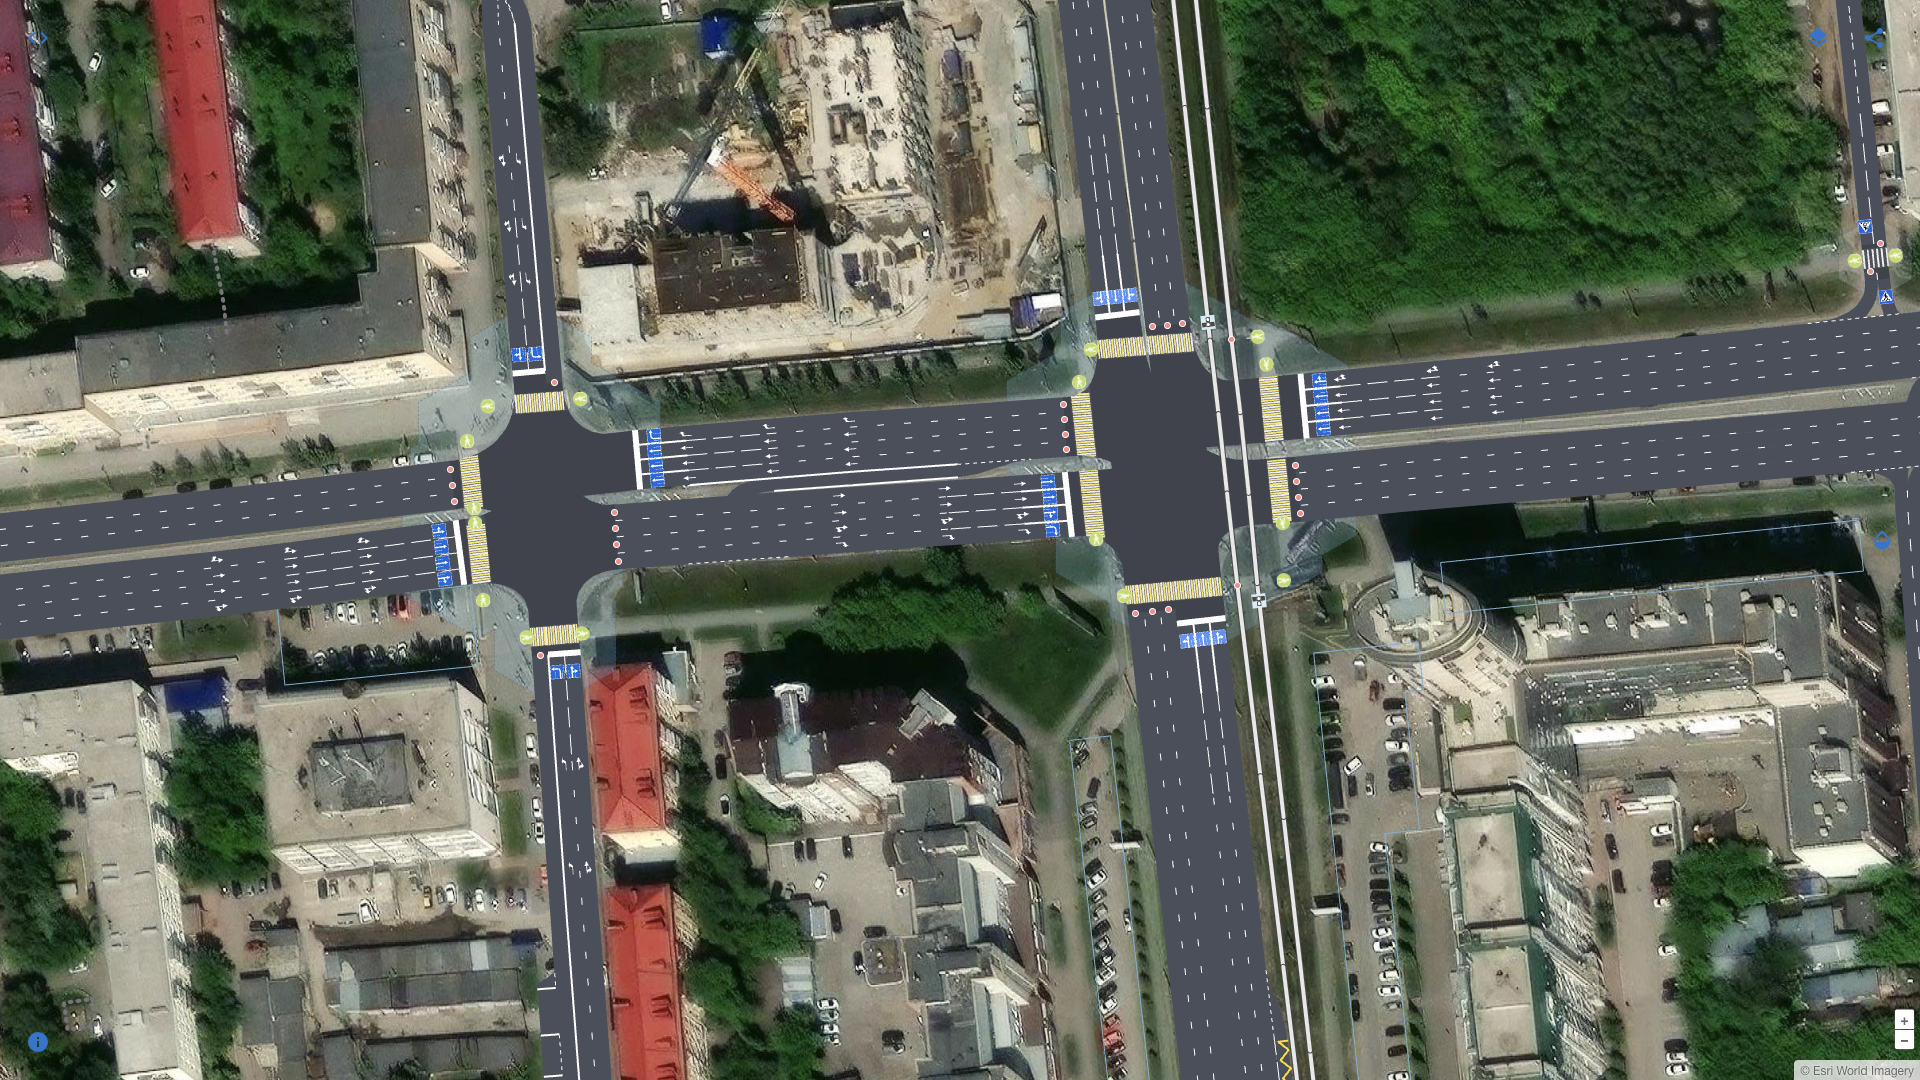
Модель содержит то, что нужно для расчёта: число полос движения на каждом участке, разрешённые направления движения по полосам, заездные карманы остановочных пунктов, матрицу манёвров и конфликтные точки в узлах. Сеть оцифровывается и атрибутируется по ортофотоплану или другой картографической подложке, а модуль формирует из неё расчётную модель.
Зачем вам это нужно
Функциональная модель, пригодная для расчёта и симуляции движения, а не просто аппликация полигонов. Полосы в модели связаны: для каждой полосы определены продолжения на смежных участках и конфликтующие направления. На такой связной модели рассчитывают режимы светофорного регулирования, строят маршруты и моделируют движение транспортных потоков.
Кратно меньше ручного труда. Ручная пополосная оцифровка крупного города занимает месяцы. Основание автоматически формирует геометрию пересечений, матрицу манёвров и конфликтные точки, и трудоёмкость той же работы кратно снижается. Ваше время уходит на инженерные решения.
Простая и полная схема данных. Модель описывается в онтологии открытой карты (OSM): она минимальна, известна многим картографам и достаточно полна, чтобы описать дороги и всю дорожную инфраструктуру. Порог входа низкий, а специалистов со знанием схемы найти легко.
Меньше ошибок. Модель совмещена с ортофотопланом, поэтому расхождение с фактической геометрией проезжей части заметно уже при оцифровке. Ошибка выявляется до расчёта и не переходит в проектное решение. Изменения видны в сравнении с исходным состоянием, и любую правку можно отменить по истории изменений.
Устойчивые привязки при обновлении. Идентификаторы элементов сети на неизменённых участках, как правило, сохраняются между пересчётами. Правка одного узла не нарушает привязку телематических данных, светофорных объектов и маршрутов на соседних.
Работа в закрытом контуре. Модуль разворачивается на вашем сервере и работает от локальной выгрузки OSM без обращения к внешним источникам. Рабочие области переносятся между установками.
Привычные способы и их издержки
Обычно модель сети получают одним из трёх способов.
- Открытая карта (OSM) как есть. Пригодна для навигационного графа. Для расчёта её недостаточно: точность модели ограничена полнотой атрибутов полосности и отсутствием связности полос.
- Коммерческая HD-карта. Дорогая, и вы ею не распоряжаетесь: изменение полосы требует запроса поставщику и ожидания новой версии.
- Ручная оцифровка в САПР или ГИС. Месяцы работы на крупный город, а при изменении сети часть работы выполняется заново.
На практике расчёт часто ведут на той модели, что есть, и допускают, что её детальности хватит. Основание снимает этот компромисс: узел описывается за минуты, а модель крупного города становится работой обозримого объёма.
Как строится модель
Оцифровка ведётся в векторном редакторе поверх растровой подложки. Под задачу выбирается спутниковый ортофотоплан, картографическая подложка или ваш собственный растр, подключаемый по шаблону адреса тайлового сервиса: ортофотоплан по материалам аэрофотосъёмки или растр по данным лазерного сканирования.
- Задайте территорию: по текущему экстенту карты, полигоном, границей в текстовом виде или из файла выгрузки OSM. При работе в организации территория берётся из городской базы.
- Опишите проезжую часть: полосы движения, заездные карманы, направления движения по полосам, пешеходные переходы, светофорные объекты и детекторы, трамвайные пути. Атрибуты задаются тегами открытой карты (OSM), типовые наборы тегов предлагаются готовыми.
- Модель пересобирается после каждой правки.
- Модуль формирует геометрию пересечений, матрицу манёвров, конфликтные точки, стоп-линии и дорожную разметку и выдаёт готовую сеть.
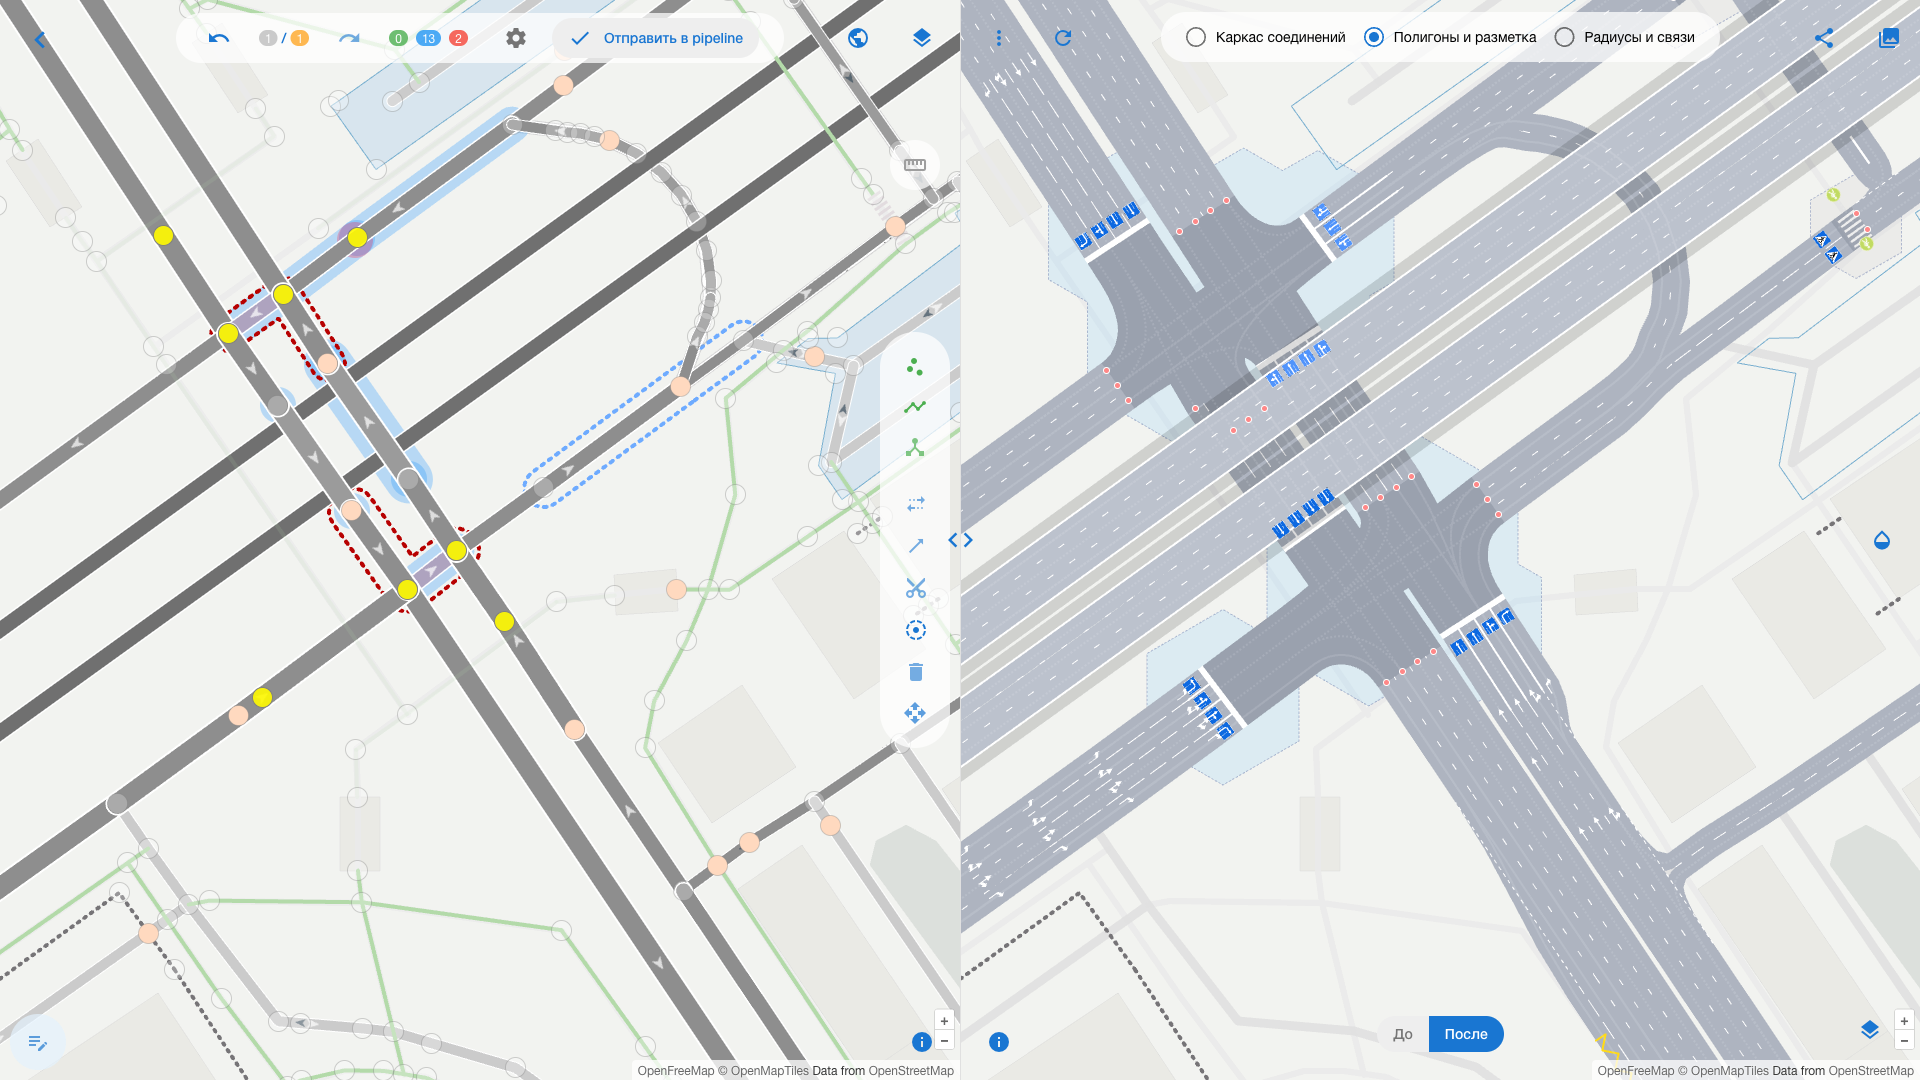
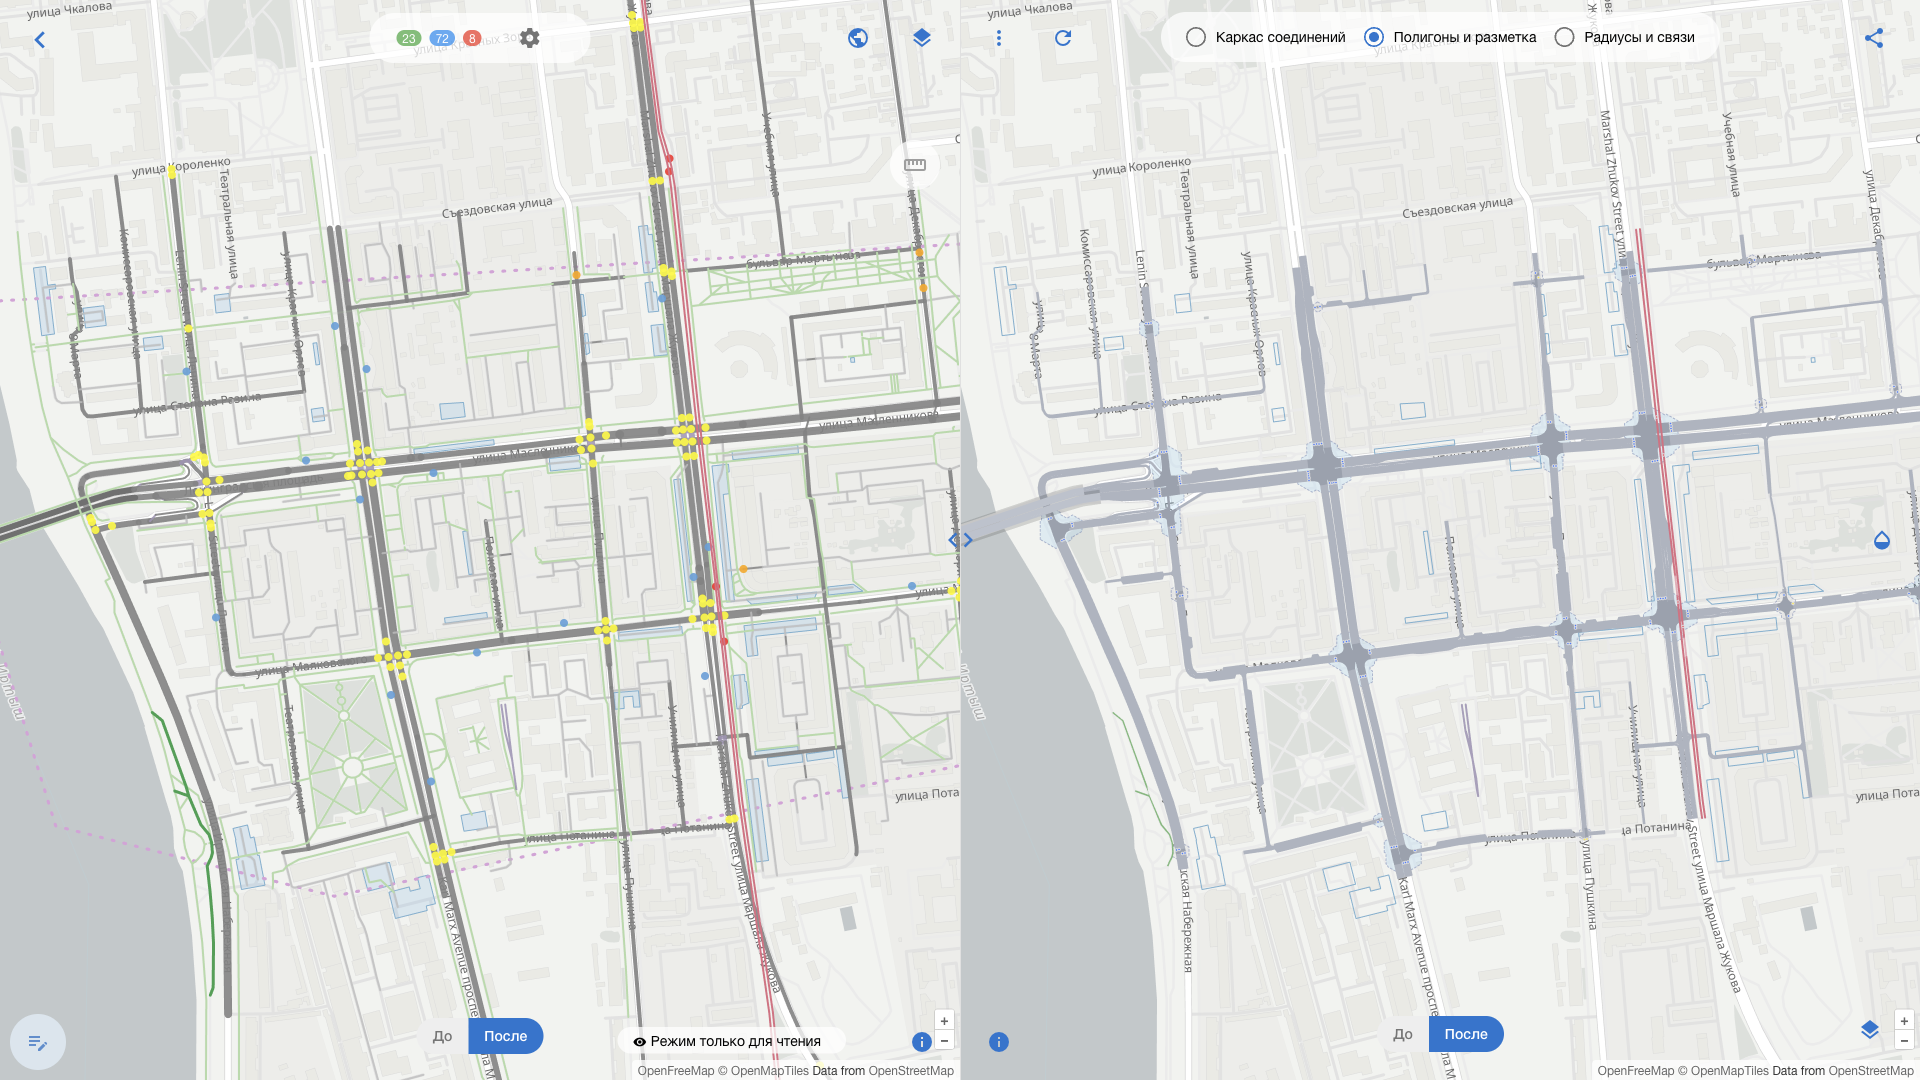
Модель отображается в одном окне с подложкой. Пересечение получает реальную геометрию проезжей части с кромками и радиусами закругления, поэтому расхождение с ортофотопланом видно сразу. Смещение подложки относительно векторных данных устраняется её сдвигом, спорный участок проверяется по уличным панорамам внешних картографических сервисов. Программирование не требуется: при профильной подготовке на первичное освоение достаточно рабочего дня.
От перекрёстка до целого города
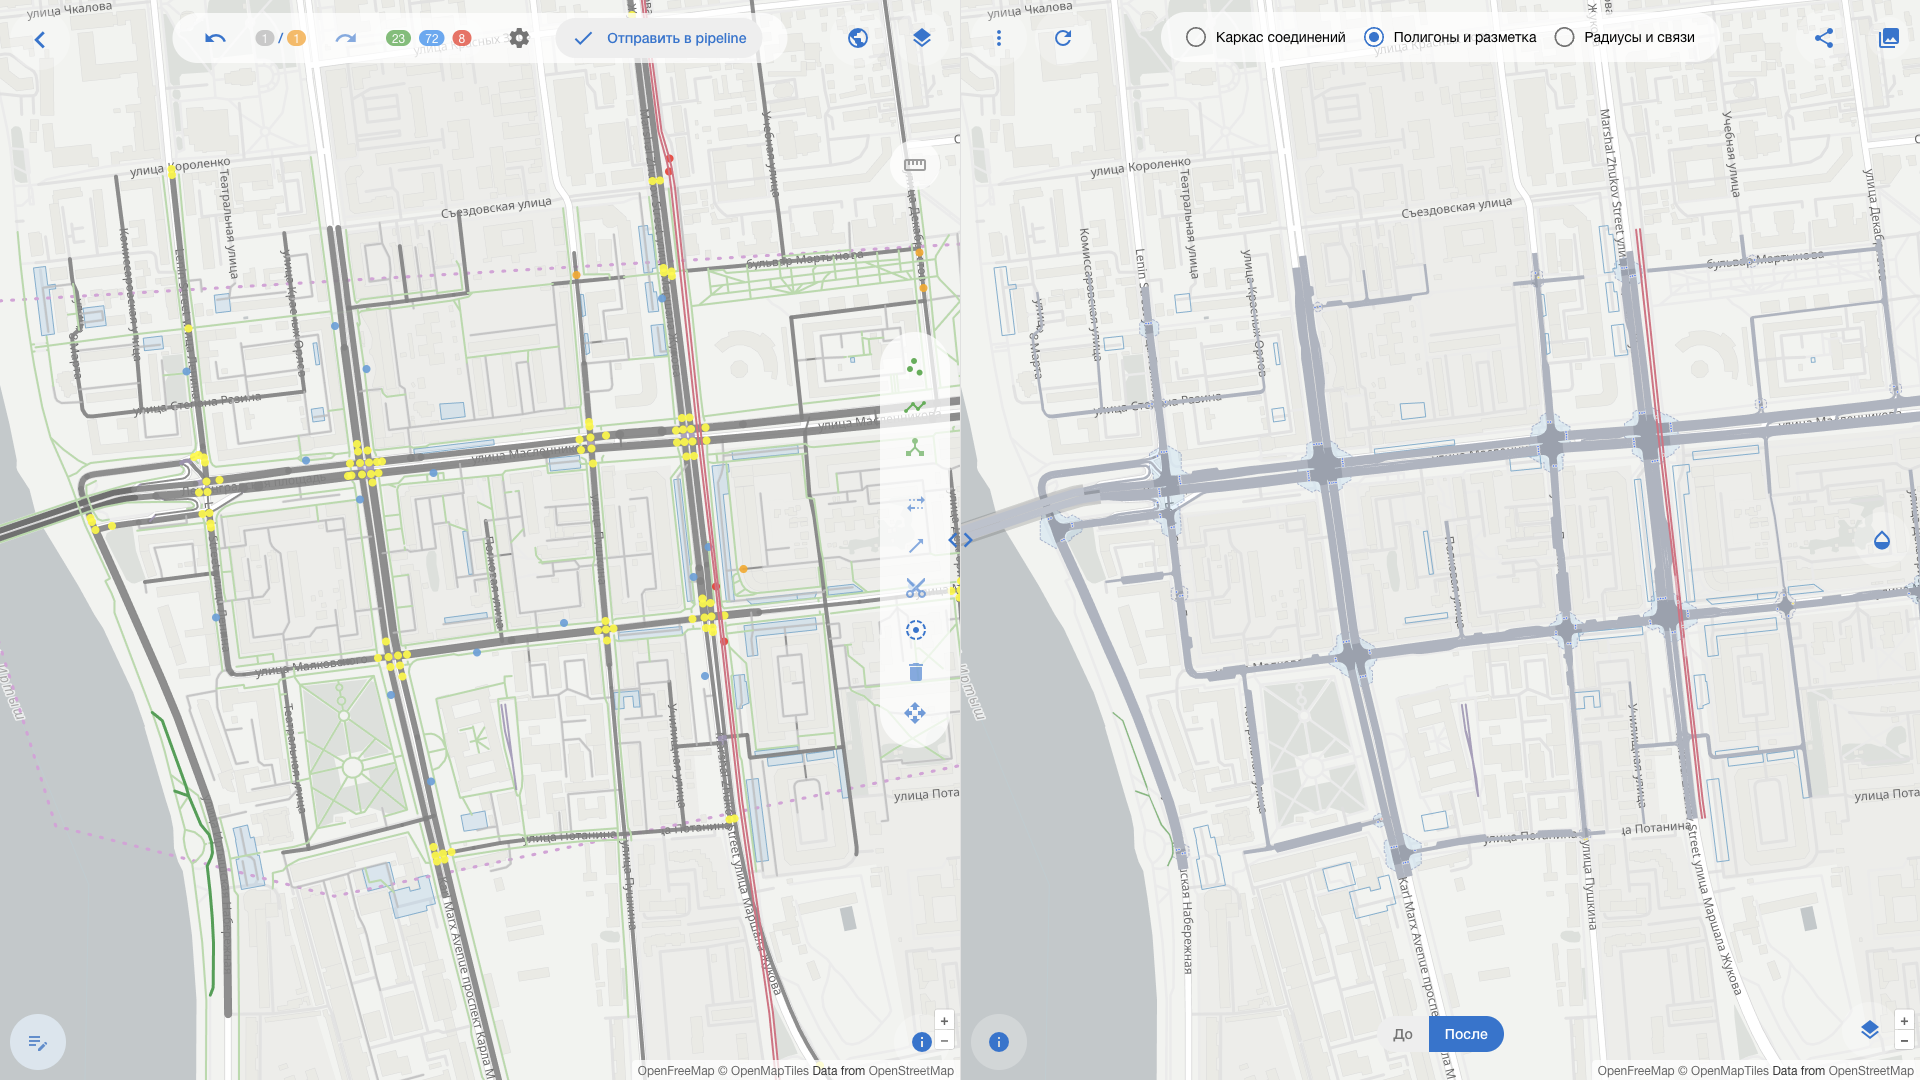
Основание одинаково работает с отдельным узлом и со всей сетью. Город ведётся рабочими областями со своими территориями и историей правок, поэтому разные районы ваша команда ведёт параллельно. Правки из всех областей сводятся в одну городскую базу.
Что получается на выходе
Из одной отредактированной сети модуль формирует представления под разные задачи.
| Слой | Состав | Назначение |
|---|---|---|
| Поверхность проезжей части | полигоны проезжей части, полосы движения, дорожная разметка | детальная визуализация |
| Граф УДС | осевые линии и связи между ними | маршрутизация |
| Объектная (функциональная) модель | полосы, перекрёстки, манёвры, конфликтные точки, стоп-линии, детекторы | расчёты и моделирование |
Дополнительно строится обобщённый граф, в котором перегон между узлами представлен одним ребром. Он используется там, где пополосная детализация избыточна: в маршрутизации и аналитике по городу.
Модель выгружается послойно в GeoJSON и Shapefile. Накопленные правки сохраняются в формате изменений открытой карты (osmChange). Выгрузку в форматы симуляторов и HD-карт из той же модели выполняет модуль ТРЭК.РоадХаб.
Городская база
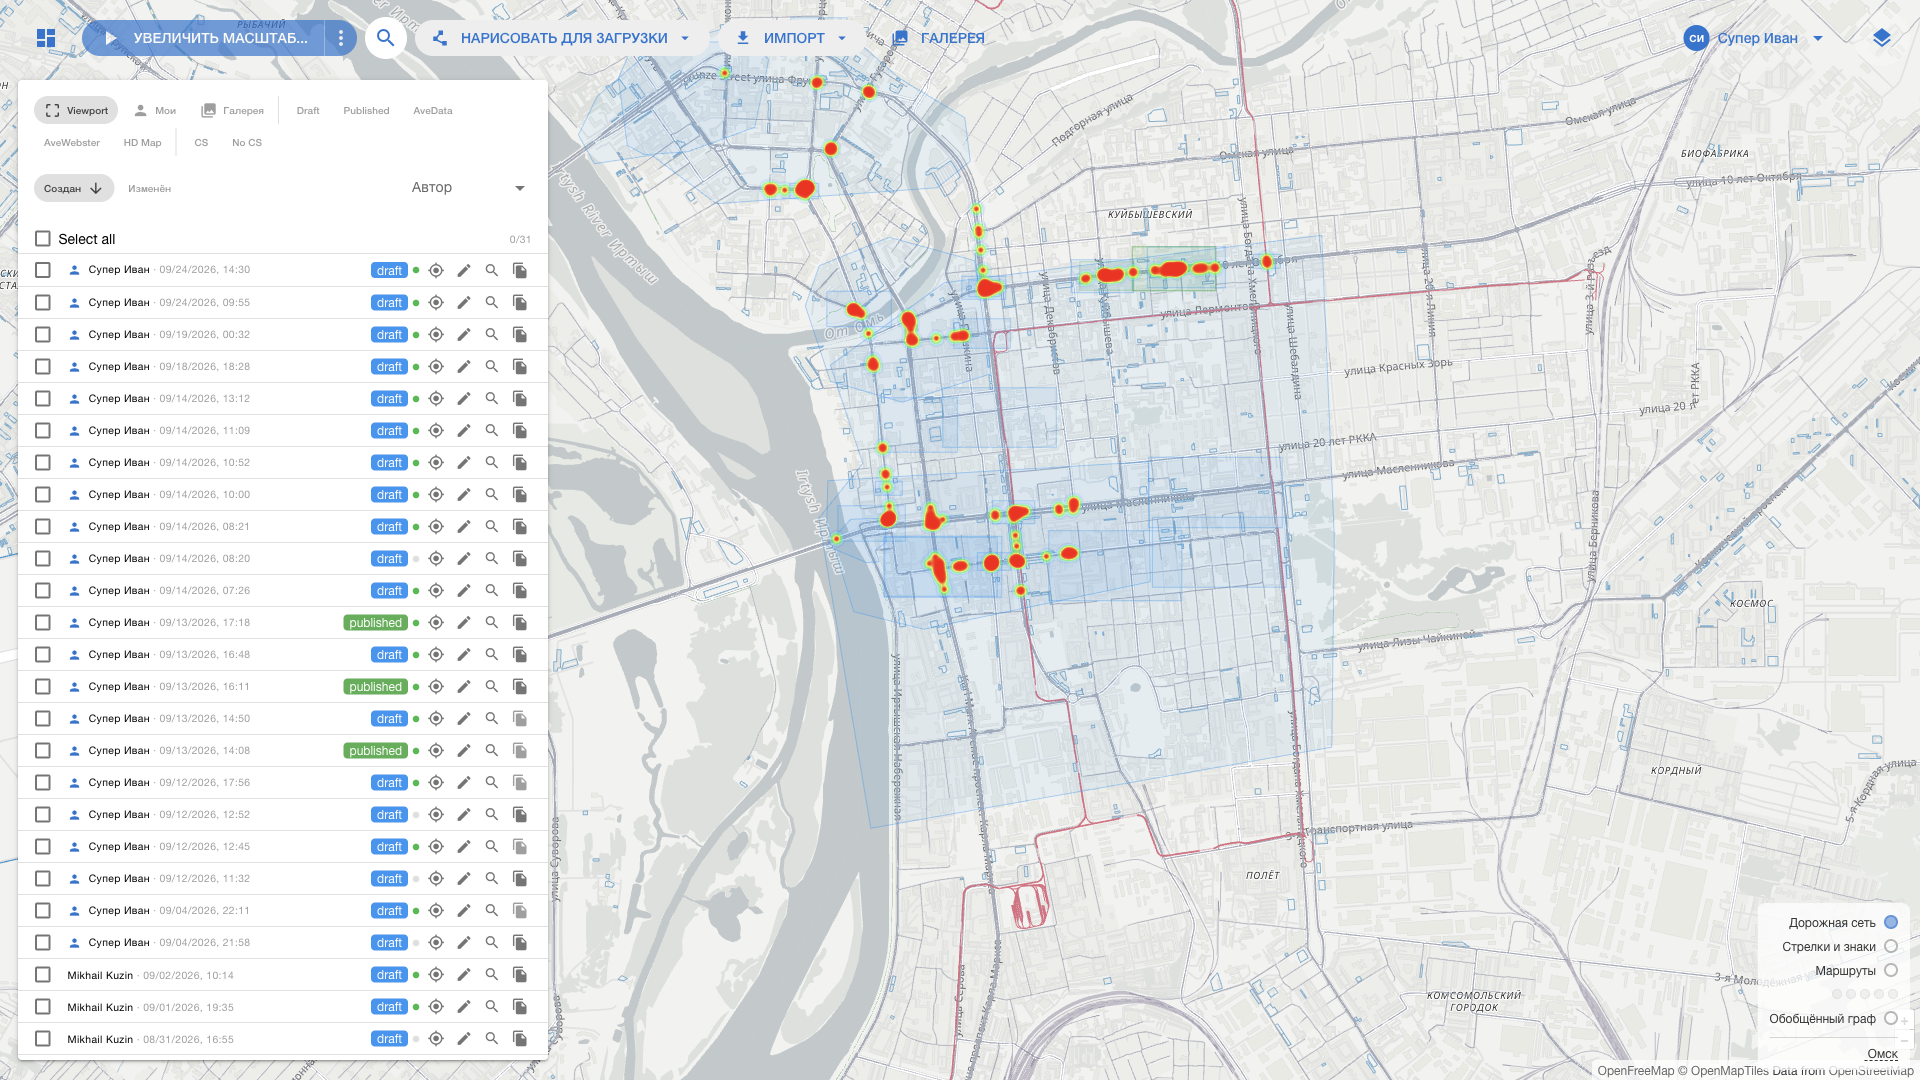
Основание ведёт актуальную модель УДС города, на которой работают остальные модули ТРЭК.
- Выбор источника. Открытая карта (OSM) в режиме онлайн, локальная выгрузка OSM без обращения к внешним сервисам (для закрытых контуров и режимных объектов) или городская база организации.
- Реестр городов. Одна установка ведёт реестр городов. Новый город заводится по файлу выгрузки: модуль предлагает карточку города и его границы, оператор их подтверждает. Публикация одного города не затрагивает данные других.
- Приём изменений заявками. Автор направляет рабочую область в городскую базу с комментарием, и на время рассмотрения область фиксируется: в базу попадает ровно то, что автор проверил. Оператор принимает заявки и публикует новую версию города. История фиксирует автора и время внесения каждой правки.
- Атомарная публикация. Потребители получают либо прежнюю версию города, либо новую целиком. Данные и картографические слои обновляются независимо.
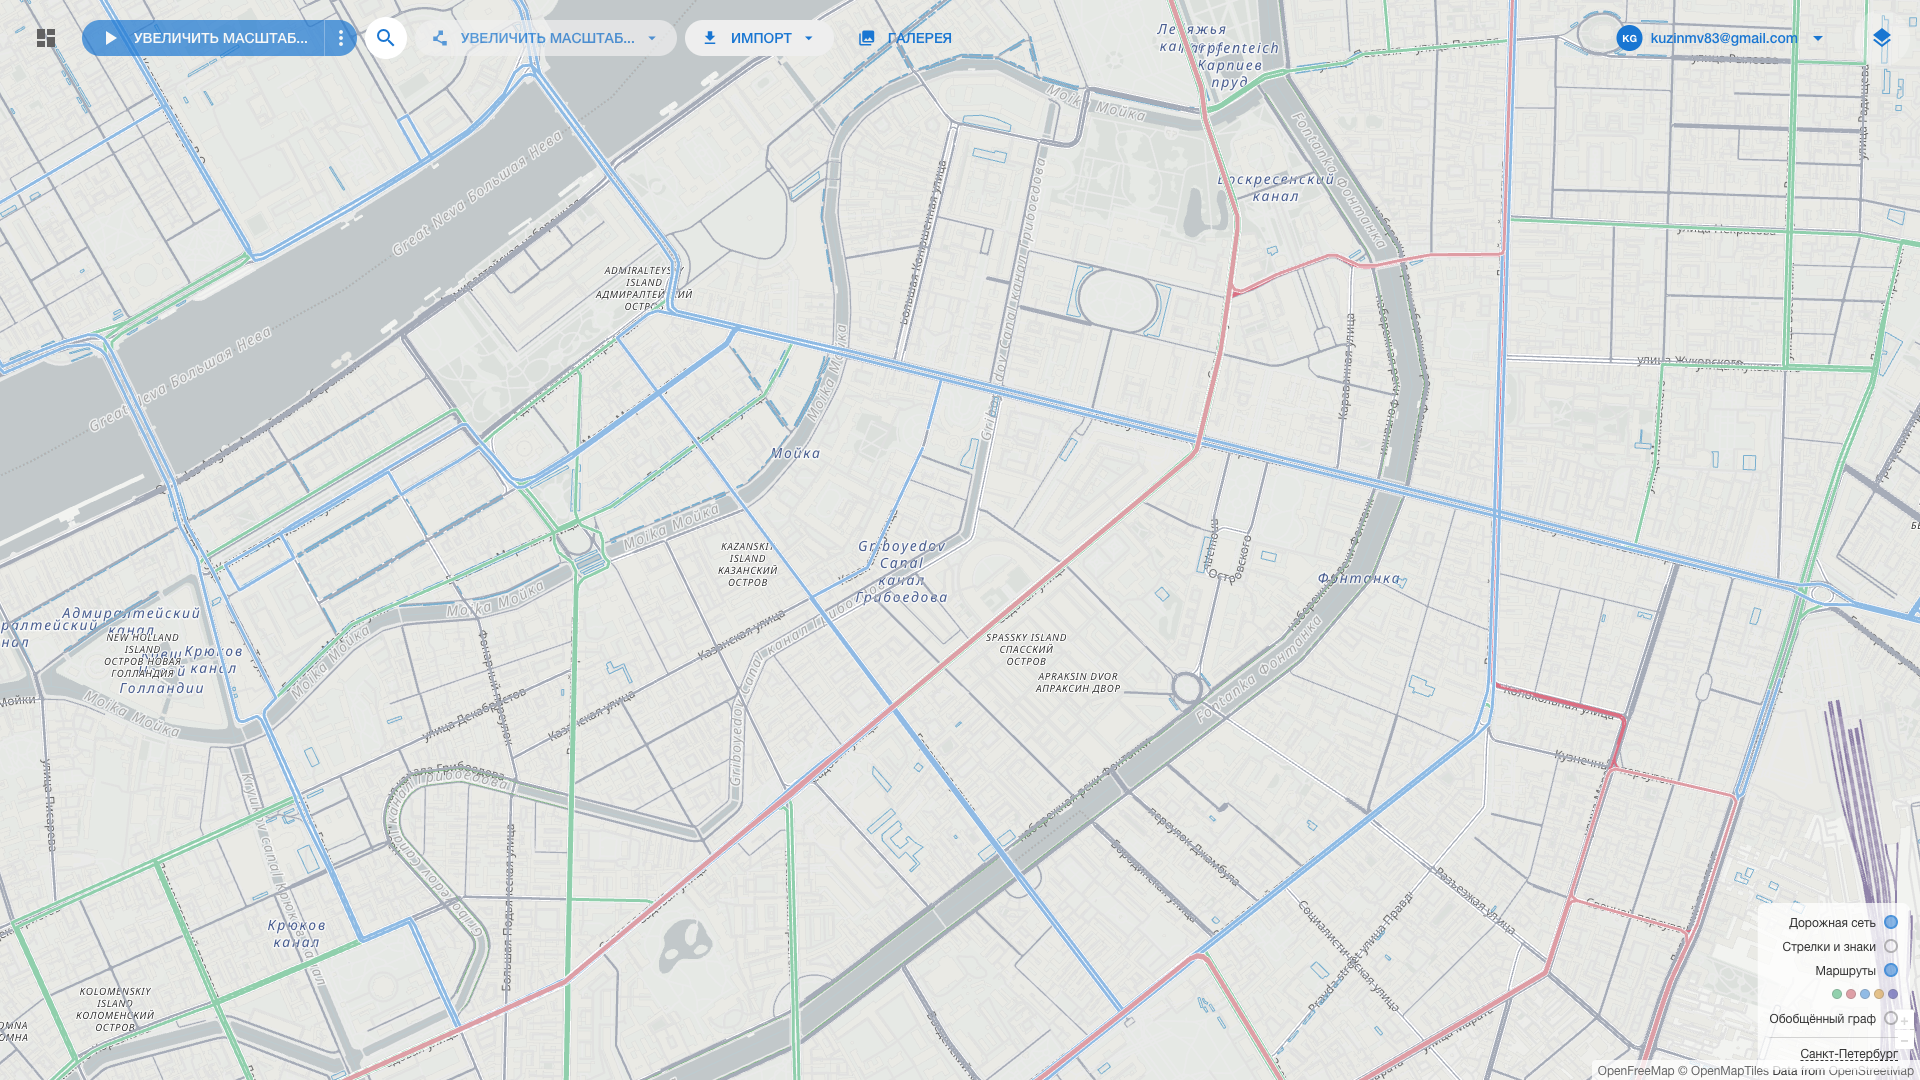
- Карта города. Опубликованный город раздаётся векторными тайлами: дорожная сеть, стрелки направлений движения по полосам, маршруты и остановочные пункты общественного транспорта, обобщённый граф. Эти слои доступны в Основании, Пульсе и Контрасте.
- Единый источник. Расчётные модули читают модель рабочей области напрямую, картографические и аналитические модули используют опубликованную городскую базу. Правка доходит до расчёта без ручного переноса данных.
Состав модели
Модель описывает объекты УДС в единой структуре. Движение автомобилей, автобусов, трамваев, велосипедистов и пешеходов представлено в одном графе, и конфликты между ними выявляются автоматически. Поддерживается левостороннее движение.
Детекторы транспорта входят в модель узла и передаются в Вебстер вместе с ним как входы вызывного регулирования.
| Группа | Состав |
|---|---|
| Улицы и полосы движения | категории улиц и дорог от магистральных до улиц в жилой застройке и проездов; число полос, ширина, направление, направления движения по полосам; выделенные полосы для маршрутных ТС, велополосы, парковочные полосы; разрешённые и запрещённые манёвры |
| Перекрёстки | регулируемые и нерегулируемые; геометрия и радиусы закругления кромок; близко расположенные узлы объединяются в составной перекрёсток; стоп-линии, точки въезда и выезда, точки уступания дороги, конфликтные точки |
| Светофорное регулирование | светофорные объекты с направлением действия, идентификатором дорожного контроллера и вызывным пешеходным табло (ТВП); сигнальные группы и матрица конфликтов |
| Детекторы | индукционные петли, видеодетекторы, радарные и магнитометрические детекторы; назначение (вызов, продление), режим работы, длина зоны детектирования; привязка к полосе и стоп-линии подхода; ТВП |
| Пешеходное движение | пешеходные переходы регулируемые, нерегулируемые и необозначенные; варианты разметки пешеходного перехода; тротуары |
| Общественный транспорт | трамвайные и железнодорожные пути, пересечения трамвайных путей с проезжей частью; остановочные пункты и посадочные платформы; заездные карманы; маршруты автобуса, троллейбуса и трамвая |
| Велоинфраструктура | велодорожки и велополосы с шириной |
| Успокоение движения | искусственные неровности разных типов, в том числе приподнятые площадки; шумовые полосы; с габаритами |
| Дорожная разметка (формируется автоматически) | стоп-линии, стрелки направлений движения, линии разделения потоков (сплошные, прерывистые, комбинированные), разметка пешеходных переходов, заездных карманов и парковочных полос |
| Парковка | парковочные полосы слева и справа со способом постановки (параллельно, под углом, перпендикулярно) и шириной; парковочные зоны |
| Прочие элементы | бортовой камень, ограждения, направляющие островки; продольный уклон, ограничение скорости, одностороннее движение; мосты и тоннели с учётом уровня: траектории в разных уровнях не пересекаются |
Для кого
- Проектировщик светофорного регулирования и организации дорожного движения, в том числе ПОДД и КСОДД: расчёт режимов и проектные решения на связной модели узла и сети.
- Транспортный инженер, аналитик: маршрутизация и моделирование транспортных потоков на пополосном графе.
- ЦОДД, оператор АСУДД: единый источник геометрии сети для всех систем города.
- Разработчик интеллектуальных транспортных систем, интегратор: модель УДС и расчёты по API вместо собственной оцифровки.
- Вуз, исследовательский коллектив: реальная сеть для учебных и исследовательских расчётов.
Открытый API и интеграции
Помимо рабочего места, модуль предоставляет документированный программный интерфейс. Модель передаётся в стандартных форматах и встраивается во внешний контур.
- Внешние системы. По HTTPS доступны модель в любом представлении, матрица манёвров, конфликтные точки, детекторы, обобщённый граф, дорожная разметка и маршрутная сеть. Доступ выдаётся по учётным данным владельца рабочей области или по отдельному сервисному ключу.
- ГИС. Выгрузки GeoJSON и Shapefile открываются в любой ГИС по слоям: рёбра графа, маршруты движения в пределах перекрёстков, перекрёстки, полигоны проезжей части, дорожная разметка.
- Городская база. Опубликованный граф города выдаётся по ограничивающему прямоугольнику в стабильном формате, реестр городов открыт для чтения, карта раздаётся векторными тайлами.
- Модули ТРЭК. Пульс, Контраст, Вебстер, Авеню и РоадХаб берут геометрию из этой модели.
- ИИ-агенты. Через MCP агент работает с проектами Вебстера и Авеню, построенными на этой сети: находит перекрёстки по названиям улиц и запускает расчёты.
- Городские платформы. ЕПУТС и городские ГИС могут получать модель через тот же интерфейс как единый источник геометрии. Подключение сводится к интеграции по готовому API.
Готовим модель для вас
Качественная точная модель (HD Map) требует опыта: понимания геометрии узла, организации движения и конфликтов, аккуратной оцифровки. Осваивать оцифровку вам не нужно: функциональную модель готовим мы и отвечаем за результат.
| Вариант работы | Что делаете вы | Что делаем мы |
|---|---|---|
| Демо | открываете готовую модель, копируете её себе, изучаете устройство и при желании описываете свою территорию | даём полный инструмент и галерею готовых моделей |
| Свой объект | задаёте территорию и задачу, дальше ведёте расчёты | готовим модель территории под задачу |
| Команда | ваши специалисты ведут общие объекты | готовим территории, ведём очередь с приоритетом |
| Город | эксплуатируете модель сети постоянно | готовим город целиком и поддерживаем модель в актуальном состоянии |
| Интеграция | встраиваете наши расчёты в свою систему, с моделями не работаете | обеспечиваем расчёты через API |
Вы задаёте территорию и задачу, модель готовим мы. Вы получаете результат, готовый к расчёту, и за него можно отвечать перед вашим заказчиком.
Попробовать
Откройте готовую модель из галереи: просмотр доступен без входа. Скопируйте её себе, опишите полосность по ортофотоплану и получите функциональную модель, на которой уже можно рассчитывать светофорное регулирование и моделировать транспортные потоки. Начать можно и со свободной версии редактора: вход в неё выполняется по учётной записи открытой карты (OSM), правки публикуются в открытую карту. Модель под ваш объект мы подготовим сами.